از «حرکت کردن» تا «قصد حرکت»: آیا نسل بعدی BCI باید نیت انسان را بخواند؟
واسط مغز-کامپیوتر یا Brain–Computer Interface (BCI) در سالهای اخیر پیشرفت چشمگیری داشته است؛ از کنترل بازوی رباتیک و ویلچر گرفته تا بازگرداندن توانایی ارتباط و حرکت در افراد معلول (دچار فلج). بااینحال، بخش قابلتوجهی از BCI های امروزی هنوز بر یک ایده نسبتاً ساده متمرکز هستند: از مغز بخوانیم که کاربر چه حرکت یا فرمانی را میخواهد انجام دهد.
مقالهی Moving intentions from brains to machines به قلم Christian Beste و همکاران، پیشنهاد میکند شاید لازم باشد یک قدم عقبتر برویم و سؤال متفاوتی بپرسیم: آیا بهجای رمزگشایی مستقیم «حرکت»، میتوانیم هدف و اثر مورد انتظار از حرکت را از مغز استخراج کنیم؟
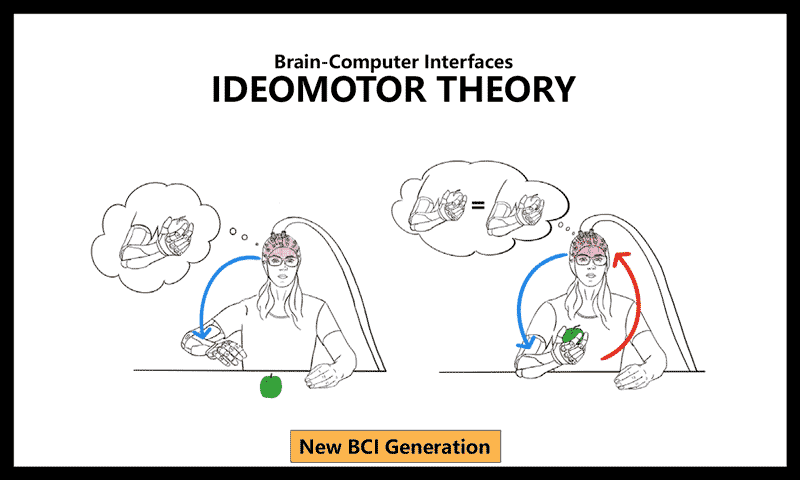
نویسندگان برای این تغییر دیدگاه از Ideomotor Theory کمک میگیرند؛ نظریهای در علوم شناختی که میگوید اعمال ارادی انسان تا حد زیادی بر اساس پیامدهای حسی مورد انتظار آنها سازماندهی میشوند. بر این اساس، BCI آینده میتواند بهجای اینکه فقط بفهمد «دست را به کدام سمت حرکت بده»، تلاش کند بفهمد «کاربر در نهایت میخواهد چه اتفاقی بیفتد؟».
این مقاله یک BCI آماده برای جایگزینی سیستمهای فعلی ارائه نمیکند؛ بلکه یک نقشهراه مفهومی برای BCIهای intention-based و goal-directed ارائه میدهد و در کنار فرصتها، چالشهای جدی آن از جمله رمزگشایی فعالیتهای توزیعشده مغز، تفاوت کدهای عصبی بین افراد، نیاز به بازخورد سریع و استفاده از مدلهای هوش مصنوعی برای تبدیل هدف به توالی حرکت را مطرح میکند.
پادکست کوتاه Onlinebme-Pikko

واسط مغز-کامپیوتر (BCI) قرار است چه چیزی را از مغز بخواند؟
تصور کنید فردی که به دلیل آسیب نخاعی قادر به حرکت دادن دستهایش نیست، میخواهد با کمک یک BCI یک سیب را بردارد.

در نگاه اول، مسئله ساده به نظر میرسد:
Brain → Decode → Move robotic arm
یعنی فعالیت مغز را ثبت کنیم، آن را به یک فرمان تبدیل کنیم و بازوی رباتیک را حرکت دهیم.
اما یک سؤال مهم وجود دارد:
آیا چیزی که واقعاً در ذهن فرد وجود دارد، «فرمان حرکتی» است؟
وقتی میگوییم:
«میخواهم آن سیب را بردارم.»
معمولاً به این فکر نمیکنیم که:
«ابتدا آرنج را ۲۰ درجه خم کنم، سپس مچ را بچرخانم، بعد انگشت اشاره را باز کنم…»
ما بیشتر هدف را در ذهن داریم.
یعنی چیزی شبیه:
«میخواهم سیب را بردارم.»
و مغز خودش باید مجموعهای از حرکات مناسب را برای رسیدن به این هدف سازماندهی کند.
مقالهی Moving intentions from brains to machines دقیقاً از همین نقطه شروع میکند و میپرسد:
اگر BCI بهجای تلاش برای رمزگشایی حرکت، خودِ نیت و پیامد مورد انتظار حرکت را رمزگشایی کند چه؟ (DOI)
BCIهای امروزی بیشتر «چگونه حرکت کردن» را میخوانند
بسیاری از BCIهای حرکتی فعلی به فعالیت motor cortex یا سیگنالهای مرتبط با اجرای حرکت متکی هستند.
در روشهای مبتنی بر Motor Imagery نیز کاربر ممکن است مثلاً تصور کند:
- دست چپ را حرکت میدهد؛
- دست راست را حرکت میدهد؛
- پا را حرکت میدهد؛
- یا یک حرکت مشخص را انجام میدهد.
سپس الگوریتم یادگیری ماشین یا یادگیری عمیق تلاش میکند این الگوهای عصبی را به کلاسها یا فرمانهای حرکتی تبدیل کند.
این رویکرد بسیار مهم و موفق بوده است؛ اما نویسندگان مقاله معتقدند یک مسئله اساسی وجود دارد.
این سیستمها اغلب به action primitives یا واحدهای حرکتی نسبتاً ساده نزدیک هستند؛ مثلاً:
- move left
- move right
- grasp
- release
درحالیکه رفتار طبیعی انسان بسیار پیچیدهتر است.
برای مثال، وقتی میخواهیم وارد باغ شویم، هدف ما «چرخاندن ویلچر به اندازه مشخص» نیست.
هدف این است:
میخواهم وارد باغ شوم.
حرکتهای لازم برای رسیدن به این هدف میتوانند بسته به محیط، موقعیت بدن، موانع و شرایط لحظهای تغییر کنند. مقاله استدلال میکند که BCIهایی که عمدتاً روی خروجی حرکتی و biomechanics متمرکز هستند، ممکن است در نمایش این هدف وابسته به context محدود باشند.
مشکل فقط «دقتDecode » نیست؛ مسئله Sense of Agency است
یکی از نکات جالب مقاله این است که نویسندگان مسئله BCI را فقط از زاویهی classification accuracy یا دقت رمزگشایی نمیبینند. آنها مفهومی به نام Sense of Agency را مطرح میکنند.
Sense of Agency چیست؟
به زبان ساده، یعنی:
احساس اینکه «من خودم این حرکت را ایجاد کردم».
این مفهوم با Sense of Ownership متفاوت است.
- Agency: من احساس میکنم این عمل را من انجام دادم.
- Ownership: من احساس میکنم این بدن یا اندام متعلق به من است.
نویسندگان اشاره میکنند که اگرچه BCIهای فعلی میتوانند حرکت ایجاد کنند، اما این الزاماً به معنای بازگرداندن کامل تجربهی کنترل و agency نیست. آنها این موضوع را با مفهوم Embodiment نیز مرتبط میکنند.
Embodiment چیست؟
در اینجا embodiment را میتوان بهطور ساده احساس درگیر بودن بدن و سیستم عصبی با عمل و محیط دانست؛ یعنی تعامل میان مغز، بدن، حرکت و بازخورد حسی.
از این منظر، یک BCI خوب فقط نباید بگوید: «فرمان مغز دریافت شد → بازو حرکت کرد.»
بلکه به صورت ایده ال باید یک حلقهی کاملتر ایجاد کند:
Intention → Action → Sensory consequence → Brain
یعنی مغز هدفی را دنبال کند، دستگاه عمل کند و نتیجهی آن دوباره به سیستم ادراکی و حرکتی کاربر بازگردد.
💡 اینجا Ideomotor Theory وارد داستان میشود
برای فهم ایده اصلی مقاله باید با یک مفهوم مهم آشنا شویم:
Ideomotor Theory چیست؟
Ideomotor Theory یک چارچوب قدیمی در روانشناسی و علوم شناختی است که میگوید اعمال ارادی انسان تا حد زیادی بر اساس پیامدهای حسی مورد انتظار آن اعمال سازماندهی میشوند.
مثلاً تصور کنید میخواهید یک سیب را بردارید.
شما لزوماً ابتدا یک برنامه دقیق از تمام حرکات عضلات دست خود را در ذهن ایجاد نمیکنید.
در عوض، ممکن است چیزی شبیه این را در ذهن داشته باشید:
«میخواهم این سیب را بگیرم.»
و همراه با آن، ویژگیهای نتیجه را پیشبینی کنید:
- دیدن دست در کنار سیب؛
- احساس تماس با سیب؛
- احساس گرفتن آن؛
- تغییر وضعیت سیب بعد از برداشتن.
این anticipated sensory outcome یا «پیامد حسی مورد انتظار» میتواند به بازیابی و اجرای برنامه حرکتی مناسب کمک کند. مقاله این ایده را اساس طراحی BCI پیشنهادی خود قرار میدهد.
پس به زبان بسیار ساده:
BCI سنتیتر:
What movement? → How to move?
Ideomotor BCI:
What do I want to achieve? → What sensory state should result? → Which actions achieve it?
این تغییر کوچک در سؤال، در واقع تغییر بزرگی در معماری BCI ایجاد میکند.
Event File چیست و چرا در این ایده مهم است؟
مقاله در کنار Ideomotor Theory از مفهوم Event File نیز استفاده میکند.
Event File را میتوان یک نمایش موقتی و یکپارچه از ویژگیهای یک رویداد دانست که میتواند اطلاعاتی دربارهی:
- محرک،
- عمل،
- پیامد عمل،
- context،
- و حتی هدف
را به یکدیگر متصل کند.
برای مثال:
دیدن یک سیب + قصد گرفتن آن + حرکت دست + احساس تماس با سیب
میتوانند در قالب یک ارتباط یکپارچه در سیستم شناختی شکل بگیرند.
اگر بعداً بخشی از این مجموعه دوباره فعال شود، مثلاً همان پیامد حسی یا محرک، میتواند کل ارتباط مرتبط با عمل را فعال کند.
در واقع Event File راهی برای توضیح این است که چگونه ارتباط میان «آنچه میبینیم»، «کاری که انجام میدهیم» و «نتیجهای که انتظار داریم» در سیستم شناختی شکل میگیرد.
این موضوع برای BCI بسیار جذاب است، چون اگر واقعاً intention انسان در قالب چنین ارتباطهایی در شبکههای مختلف مغزی بازنمایی شود، شاید بهتر باشد BCI نیز همین ساختار را هدف قرار دهد، نه اینکه فقط به دنبال یک الگوی ساده در motor cortex باشد.
از «فرمان حرکتی» به «هدف حرکتی»
حالا ایده اصلی مقاله را میتوان خیلی سادهتر بیان کرد.
فرض کنید کاربر میخواهد:
🍎 سیب را بردارد.
در یک BCI کاملاً motor-oriented، ممکن است سیستم تلاش کند بفهمد:
- دست به کدام سمت حرکت کند؟
- چه زمانی حرکت شروع شود؟
- سرعت حرکت چقدر باشد؟
- مچ چه زاویهای داشته باشد؟
اما در رویکرد Ideomotor-inspired BCI، هدف اصلی بالاتر قرار میگیرد:
کاربر چه نتیجهای را میخواهد؟
مثلاً: «میخواهم دستم به سمت سیب برود و آن را بگیرم.»
در اینجا BCI ابتداgoal یا intended sensory state را decode میکند.
بعد یک مدل محاسباتی باید تصمیم بگیرد:
برای رسیدن به این هدف، چه توالی حرکتی لازم است؟
اینجاست که نویسندگان به ایدههایی مثل World Models، Reinforcement Learning، Active Inference و Generative AI وارد میشوند.
🤖 نقش AI در BCI پیشنهادی چیست؟
اینجا مقاله یک معماری جالب را پیشنهاد میکند.
فرض کنید مغز کاربر به سیستم میگوید:
«میخواهم این شیء را بردارم.»
این هنوز یک trajectory حرکتی کامل نیست.
بنابراین یک World Model میتواند وارد عمل شود.
World Model چیست؟
به زبان ساده، یک مدل داخلی از محیط است که یاد میگیرد:
اگر در این وضعیت، این کار را انجام بدهم، احتمالاً چه اتفاقی میافتد؟
بنابراین میتواند پیامد اقدامات مختلف را پیشبینی کند.
در چارچوب پیشنهادی مقاله:
Neural activity
⬇
Decoded intention / sensory goal
⬇
World model / generative model
⬇
Action planning
⬇
Robot / prosthesis
⬇
Sensory feedback
⬆
Brain
این یعنی سیستم دیگر صرفاً یک decoder نیست؛ بلکه بخشی از حلقهی perception–action میشود. مقاله حتی پیشنهاد میکند مدلهایی مانند recurrent state-space models یا variational autoencoders و همچنین روشهای reinforcement learning و active inference میتوانند برای ساخت این بخش مورد استفاده قرار گیرند.
🧠 پس باید از Motor Cortex فاصله بگیریم؟
نه لزوماً.
این یکی از نکات مهم مقاله است. نویسندگان نمیگویند:
«Motor cortex دیگر مهم نیست»
بلکه میگویند اگر هدف ما decoding intention و anticipated sensory consequences باشد، احتمالاً نباید خودمان را به یک ناحیه مغزی یا یک نوع سیگنال محدود کنیم.
بازنمایی intention میتواند در یک شبکه توزیعشده شکل بگیرد.
مقاله به نواحی و سیگنالهای مختلف اشاره میکند، از جمله:
- premotor cortex
- parietal cortex
- sensory cortices
- hippocampal structures
- و دیگر بخشهای مرتبط با action network
همچنین نویسندگان به نقش چند باند فرکانسی اشاره میکنند؛ برای مثال beta در ارتباط با محتوای event file و theta/gamma در binding و retrieval، با نقش احتمالی alpha در فرایندهای predictive coding مرتبط با event-file management. بنابراین BCI ایدئوموتور احتمالاً به ترکیب اطلاعات فضایی و زمانی از چند ناحیه و چند نوع سیگنال عصبی نیاز خواهد داشت.
🧠 اینجا یک تفاوت مهم با BCIهای Motor Imagery داریم
در بسیاری از پروتکلهای Motor Imagery BCI، کاربر آموزش میبیند که مثلاً:
«حرکت دست چپ را تصور کن.»
و سیستم تلاش میکند الگوی عصبی مربوط به این تصور را یاد بگیرد.
اما نویسندگان مقاله معتقدند این نوع training الزاماً با نحوهی طبیعی شکلگیری intention در زندگی واقعی یکسان نیست. در یک رفتار طبیعی، ما معمولاً از ابتدا نمیگوییم:
«الگوی حرکتی شماره ۳ را فعال کن.»
بلکه یک هدف داریم و سیستم عصبی باید مناسبترین عمل را برای رسیدن به آن هدف انتخاب کند.
بنابراین یکی از پیشنهادهای مهم مقاله، حرکت از instructed motor imagery به سمت volitional, goal-directed learning است؛ یعنی کاربر واقعاً هدفی را انتخاب کند و BCI یاد بگیرد چگونه intention او را به عمل تبدیل کند.
🌍 یکی از جذابترین وعدهها: Generalization
فرض کنید یک BCI را برای حرکت خاصی آموزش دادهایم. اگر فقط بتواند همان حرکت را در همان شرایط بازتولید کند، کاربرد آن محدود خواهد بود. اما انسان چنین نیست. ما میتوانیم مفهوم:
«گرفتن»
را در شرایط مختلف به کار ببریم:
- گرفتن سیب
- گرفتن فنجان
- گرفتن توپ
- گرفتن یک ابزار
حرکت دقیق دست در هرکدام متفاوت است، اما ساختار هدف مشترک است.
اینجا مقاله از مفهوم Compositionality صحبت میکند؛ یعنی سیستم بتواند اجزای آموختهشده را با یکدیگر ترکیب کند و برای شرایط جدید رفتار مناسب بسازد.
مثلاً:
Reaching + Target location
میتواند یک reaching مشخص را در یک context جدید ایجاد کند.
این همان چیزی است که میتواند به BCI اجازه دهد از مجموعهای محدود از حرکات آموزشدیده فراتر برود و به سمت رفتارهای hierarchical و compositional حرکت کند.
آیا این رویکرد میتواند جایگزین خوبی برای BCIهای فعلی باشد؟
اینجا باید کمی محتاط باشیم. بر اساس خود مقاله، هنوز نمیتوان گفت این رویکرد جایگزین اثباتشدهای برای BCIهای فعلی است. این مقاله یک conceptual roadmap ارائه میکند، نه یک سیستم بالینی که در یک مطالعه گسترده نشان داده باشد از BCIهای فعلی بهتر است. نویسندگان خودشان نیز تأکید میکنند که این نقشهراه یک blueprint کامل نیست و به پیشرفتهای نظری، فنی و تجربی بیشتری نیاز دارد.
اما چرا ایده مهم است؟چون یک مشکل بنیادی را هدف قرار میدهد:
شاید ما سالها تلاش کردهایم حرکت را decode کنیم، در حالی که چیزی که واقعاً برای انسان مهم است، هدف حرکت است.
اگر بتوانیم intention را بهصورت قابل اعتماد decode کنیم، سپس آن را به کمک مدلهای مولد و world models به action تبدیل کنیم، BCI میتواند از یک سیستم «فرماندهی حرکتی» به یک سیستم goal-directed interaction نزدیک شود.
این یک تغییر در سطح انتزاع decoding است، نه صرفاً یک الگوریتم جدید classification.
⚠️ اما این ایده با چه چالشهایی روبهرو است؟
اتفاقاً بخش مهم مقاله همینجاست. ایده جذاب است، اما اجرای آن بسیار سختتر از بیان آن است.
- رمزگشایی intention بسیار دشوارتر از رمزگشایی یک حرکت است
حرکت ممکن است یک الگوی نسبتاً مشخص داشته باشد.
اما intention میتواند به شدت به:
- context
- هدف
- تجربه قبلی
- محیط
- و پیامد مورد انتظار
وابسته باشد.
مثلاً «گرفتن» بدون دانستن اینکه چه چیزی را، چرا و در چه شرایطی میخواهیم بگیریم، اطلاعات کاملی نیست.
- Intention در یک نقطه از مغز ذخیره نشده است
یکی از مهمترین چالشها این است که رویکرد ایدئوموتور احتمالاً به فعالیت distributed networks نیاز دارد.
یعنی برخلاف یک BCI که میتواند روی یک ناحیه مشخص و یک نوع سیگنال متمرکز شود، اینجا ممکن است مجبور باشیم اطلاعات چند ناحیه و چند نوع سیگنال را همزمان تحلیل کنیم. این موضوع پیچیدگی سختافزار و الگوریتم را افزایش میدهد.
- تفاوت Neural Code بین افراد
حتی اگر یک intention مشابه داشته باشیم، الگوی عصبی آن الزاماً در دو فرد یکسان نیست. حتی در یک فرد نیز ممکن است با گذشت زمان، task یا context تغییر کند. بنابراین یک سؤال اساسی باقی میماند: آیا میتوان decoderی ساخت که intention را بین جلسات مختلف و حتی بین افراد مختلف generalize کند؟
مقاله پیشنهاد میکند neural code conversion و یادگیری representationهای مشترک میتوانند بخشی از این مشکل را حل کنند، اما این هنوز یک مسئله باز است.
- نیاز به Training متفاوت
اگر هدف BCI،intention واقعی باشد، آموزش کاربر نیز باید تغییر کند. نمیتوان همیشه گفت:
«حالا دست راستت را تصور کن.» بلکه باید به سمت taskهای goal-directed و self-initiated رفت. اما این کار از نظر experimental design بسیار پیچیدهتر است، چون کنترل دقیق شرایط آزمایشگاهی دشوارتر میشود.
- مشکل Feedback
Ideomotor Theory اساساً به ارتباط میان action و sensory consequence وابسته است. پس اگر BCI فقط فرمان را از مغز بگیرد ولی feedback ضعیف یا با تأخیر باشد، بخش مهمی از این حلقه از دست میرود. نویسندگان تأکید میکنند که BCIهای فعلی اغلب feedback محدود یا با تأخیر دارند و بازسازی دقیق proprioceptive feedback همچنان دشوار است.
- Trade-off بین Signal Quality و Signal Richness
سیگنالهای invasive معمولاً کیفیت و resolution بالاتری دارند، اما recording آنها محدودتر و متمرکزتر است. روشهای non-invasive مانند EEG پوشش گستردهتری از فعالیت مغز ارائه میکنند، اما با مشکل:
- noise
- spatial resolution پایینتر
- و mixing سیگنالها
مواجه هستند.
در نتیجه، دقیقاً همان چیزی که Ideomotor BCI به آن نیاز دارد—یعنی اطلاعات توزیعشده و غنی از شبکههای مغزی—ممکن است از نظر recording سختترین چیزی باشد که میخواهیم به دست بیاوریم. مقاله به پیشرفتهایی مانند high-density electrodes، micro-ECoG و فناوریهای جدیدتر بهعنوان مسیرهای احتمالی اشاره میکند.
- 🤖 از «هدف» تا «حرکت» یک فاصله محاسباتی بزرگ وجود دارد
فرض کنیم BCI بتواند با دقت بسیار خوبی بفهمد: «کاربر میخواهد فنجان را بردارد.» هنوز مسئله حل نشده است. سیستم باید بداند:چگونه از وضعیت فعلی به آن هدف برسیم؟ اینجا باید یک مدل از محیط، dynamics بدن یا ربات، موانع و feedback داشته باشیم.
به همین دلیل مقاله به World Models، Goal-conditioned Reinforcement Learning، Active Inference و Generative AI بهعنوان ابزارهای احتمالی برای تبدیل goal به trajectory و control signals اشاره میکند.
- چگونه «Intention» را از «Fantasy» یا تصور صرف تشخیص دهیم؟
این شاید یکی از جالبترین سؤالات باز مقاله باشد.
اگر فردی یک حرکت را تصور کند، آیا واقعاً قصد انجام آن را دارد؟
اگر به یک شیء فکر کند، آیا میخواهد آن را بردارد؟
اگر چند هدف را همزمان در ذهن داشته باشد،BCI چگونه بفهمد کدامیک هدف واقعی است؟
نویسندگان صراحتاً سؤالهایی مانند تمایز بین imagined effects، intentions و fantasies و همچنین disambiguation میان چند sensory goal رقیب را بهعنوان مسائل باز مطرح میکنند.
- Real-time بودن سیستم
در نهایت، همه این مراحل باید در زمان واقعی اتفاق بیفتند:
Neural recording → decoding → intention estimation → world model → planning → control → feedback
اگر یکی از این مراحل کند باشد، کل تجربه کاربر تحت تأثیر قرار میگیرد. بنابراین چالش فقط ساخت یک decoder دقیق نیست؛ باید یک سیستم کامل real-time طراحی شود. مقاله نیز بر ترکیب تحلیل spatio-temporal عصبی با real-time processing تأکید دارد.
- Agency، حریم خصوصی و مسائل اخلاقی
هرچه BCI از decoding حرکت به سمت decoding intention و goal حرکت کند، پرسشهای اخلاقی نیز جدیتر میشوند.
مثلاً:
اگر سیستم بتواند intentionهای من را تشخیص دهد، مرز میان «فرمانی که عمداً میخواهم اجرا شود» و «چیزی که فقط در ذهنم تصور کردهام» کجاست؟
مقاله در پرسشهای باز خود به موضوعاتی مانند agency، volition، privacy و accountability اشاره میکند و همچنین تأکید دارد که ارزیابی BCI نباید فقط به بهبود عملکرد حرکتی محدود شود؛ بلکه تجربه واقعی و کیفیت زندگی کاربر نیز باید در نظر گرفته شود.
جمعبندی؛ شاید سؤال درست درباره BCI تغییر کرده باشد
مقاله Moving intentions from brains to machines یک پیشنهاد جالب و نسبتاً بنیادی مطرح میکند. شاید مسئله BCI این نباشد که:
«چگونه میتوانیم سیگنال حرکتی را بهتر decode کنیم؟»
بلکه سؤال آینده میتواند این باشد:
«چگونه میتوانیم هدفی را که فرد میخواهد به آن برسد، از مغز استخراج کنیم و سپس خودمان مسیر رسیدن به آن هدف را پیدا کنیم؟»
این همان تغییری است که نویسندگان از آن بهعنوان یک Ideomotor Shift یاد میکنند: حرکت از decoding low-level motor commands به سمت decoding intended sensory effects، goals و intentions.
در این نگاه، مغز دیگر صرفاً منبع یک فرمان برای ربات نیست. مغز هدف را مشخص میکند و سیستم BCI باید بتواند با کمک مدلهای یادگیری، محیط و feedback، مناسبترین مسیر رسیدن به آن هدف را پیدا کند.
اما هنوز فاصله زیادی میان این ایده و یک BCI عملی وجود دارد. باید بفهمیم intention دقیقاً چگونه در مغز کد میشود، چگونه میتوان آن را بین افراد و جلسات مختلف تعمیم داد، چگونه بازخورد حسی مناسب ایجاد کرد و چگونه یک سیستم AI میتواند در زمان واقعی هدف انتزاعی را به رفتار دقیق تبدیل کند.
بنابراین این مقاله را بهتر است نه بهعنوان «جایگزین BCIهای فعلی»، بلکه بهعنوان یک تغییر در سؤال طراحی BCI و یک نقشهراه پژوهشی برای نسل بعدی واسط مغز–کامپیوتر ببینیم. خود نویسندگان نیز آن را یک roadmap میدانند، نه یک blueprint کامل و نهایی. و شاید جذابترین بخش ماجرا همین باشد:
در BCIهای امروز، اغلب میپرسیم «مغز میخواهد چه حرکتی انجام دهد؟«
در BCIهای ایدئوموتور، سؤال میتواند این باشد: «مغز میخواهد چه اتفاقی بیفتد؟»
🔎 چالشهای کلیدی BCIهای مبتنی بر Ideomotor Theory در یک نگاه
- Decoding دقیق intention و sensory goals
- رمزگشایی فعالیتهای توزیعشده در چند ناحیه مغز
- ادغام چند نوع سیگنال و چند باند فرکانسی
- تفاوت Neural Code بین افراد و در طول زمان
- کاهش زمان Calibration و افزایش Generalization
- طراحی trainingهای self-initiated و goal-directed
- ایجاد feedback حسی سریع و مؤثر
- تبدیل goal انتزاعی به trajectory و control signal
- ساخت World Model و سیستم AI قابل اعتماد در زمان واقعی
- تشخیص intention واقعی از imagination یا fantasy
- تفکیک چند هدف رقیب در ذهن
- حل مسئله agency، privacy و accountability
- اثبات تجربی اینکه این سطح بالاتر از decoding واقعاً عملکرد و تجربه کاربر را بهتر میکند
این فهرست تا حد زیادی مستقیماً از بخش Technical Challenges و Outstanding Questions مقاله میآید.
منابع اصلی
مقاله در Trends in Cognitive Sciences منتشر شده و نسخه Open Access آن در دسترس است؛ مقاله در ۱۴ ژانویه ۲۰۲۶ بهصورت آنلاین منتشر شد و در جلد ۳۰، شماره ۹، صفحات ۷۸۳–۷۹۳ قرار گرفته است.
متن کامل مقاله در ScienceDirect
دوره های مرتبط
پردازش سیگنال EEG مبتنی بر تسک تصور حرکتی
 محمد نوری زاده چرلو
واسط مغز-کامپیوتر مبتنی بر SSVEP
واسط مغز و کامپیوتر مبتنی بر P300
پیادهسازی شبکه های عصبی با پایتورچ PyTorch
 محمد نوری زاده چرلو
پردازش سیگنال مغزی(EEG)
 هما کاشفی
دیدگاه ها